

meta data for this page
CANopen-Standard- und erweiterte PDOs
Standard-PDO-Konfiguration - Standard-Firmware
Diese Implementierung umfasst 1 TXPDO und 1 RXPDO. EDS-Datei: :integrated_drive_motors:nli_integrated_motor_standard.zip
Tx-PDO - Adresse 0x1A00

| Index | Name | Typ | Registeradresse | Wert |
| 1 | *PositionActualValue (Zähler) | DINT | 0x6064 | 0x60640020 |
| 2 | status word | UINT | 0x6041 | 0x60410010 |
| 3 | ModesofOperationDisplay | SINT | 0x6061 | 0x60610008 |
*Beachten Sie, dass Sie, um mm zu erhalten, den Istwert der Position in Zählern mit dem Skalierungsfaktor F = Polteilung/65535 multiplizieren müssen. Für NLi080 ist die Polteilung = 30000, für NLi120 ist die Polteilung = 60000.
Rx-PDO - Adresse 0x1600 - Interpolierte Positionierung & Profilposition

| Index | Name | Typ | Registeradresse | Wert |
| 1 | InterpolationDataRecord | DINT | 0x60C1 | 0x60C10120 |
| 2 | control word | UINT | 0x6040 | 0x60400010 |
| 3 | ModesofOperation | SINT | 0x6060 | 0x60600008 |
Erweiterte PDO-Konfiguration - Firmware auf Anfrage
Diese Implementierung umfasst 3 TXPDO und 3 RXPDO. EDS-Datei: :integrated_drive_motors:nli_integrated_motor_extended.zip
Bitte kontaktieren Sie NILAB, um die Firmware zu erhalten.
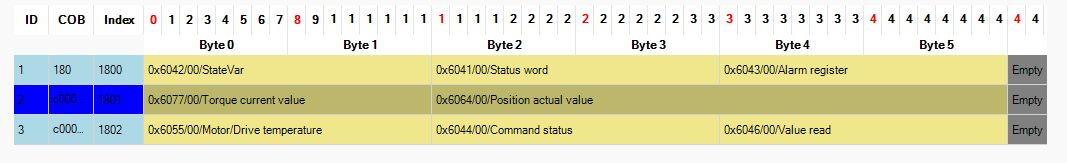
TXPDO - Vom Motor zur SPS
| Parameter | Typ | Dim | Adresse | Beschreibung |
| StateVar | UINT | 16 | 0x6042 | INTERNER MASCHINENZUSTAND |
| Status Word | UINT | 16 | 0x6041 | DS402-STATUSWORT |
| WarnWord | UINT | 16 | 0x6043 | ALARMREGISTER |
| Demand Current | INT | 16 | 0x6077 | DREHMOMENTSTROMWERT |
| *Position Actual Value (Zähler) | DINT | 32 | 0x6064 | ISTPOSITIONSWERT |
| Motor drive temperature | UINT | 16 | 0x6055 | MOTOR- / ANTRIEBSTEMPERATUR |
| Command status | UINT | 16 | 0x6044 | 0=KEINE,1=OK_LESEN,2=OK_SCHREIBEN |
| Cfg Value In | INT | 16 | 0x6046 | GELESENER WERT |
*Beachten Sie, dass Sie, um mm zu erhalten, den Istwert der Position in Zählern mit dem Skalierungsfaktor F = Polteilung/65535 multiplizieren müssen. Für NLi080 ist die Polteilung = 30000, für NLi120 ist die Polteilung = 60000.
Interne Zustandsmaschine - STATEVAR
| STATUS-WORT-WERT [DEZ] | BESCHREIBUNG |
| 0 | Init-Zustand |
| 1 | Bereit |
| 2 | Phasenberechnung |
| 3 | Automatisches Homing |
| 4 | Manueller Modus |
| 5 | Lauf |
| 6 | I2T-Fehler |
| 7 | Manuelles Homing |
| 8 | Konfiguration in Flash schreiben |
| 9 | Schreiben in Flash abgeschlossen |
| 10 | Flash-Fehler |
| 11 | Konfiguration aus Flash lesen |
| 12 | Flash-Störung |
| 13 | SIN/COS-Überbereichsfehler |
| 14 | Motor-Übertemperaturfehler |
| 15 | Leistungsstufe Überstrom |
| 16 | DC-Link-Überbereich |
Alarmregister-Bits
| Alarmtyp | D0 | D1 | D2 | D3 | D4 | D5 | D6 | D7 |
| OVERLOAD I2T | 1 | X | X | X | X | X | X | X |
| SINCOS OVERRANGE | X | 1 | X | X | X | X | X | X |
| MOTOR OVERTEMP | X | X | 1 | X | X | X | X | X |
| DCLINK OVERANGE | X | X | X | 1 | X | X | X | X |
| MOTOR OVERCURRENT | X | X | X | X | 1 | X | X | X |
RXPDO - Von der SPS zum Motor
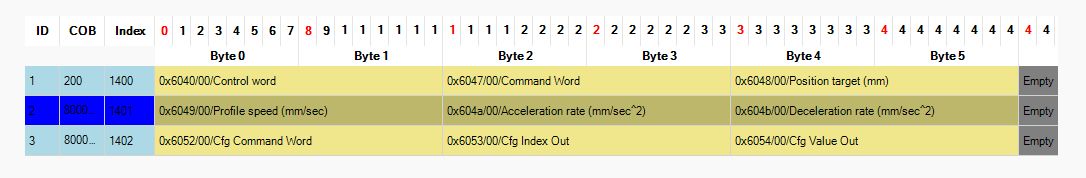
| Parameter | Typ | Dim | Adresse | Beschreibung |
| Control Word | UINT | 16 | 0x6040 | DS402-STEUERWORT |
| MC CWORD | UINT | 16 | 0x6047 | BEFEHLSWORT |
| MC Param 0 | UINT | 16 | 0x6048 | PROFILPOSITION (Millimeter) |
| MC Param 1 | UINT | 16 | 0x6049 | PROFILGESCHWINDIGKEIT (mm/s) |
| MC Param 2 | UINT | 16 | 0x604A | BESCHLEUNIGUNGSRATE (m/s²) |
| MC Param 3 | UINT | 16 | 0x604B | VERZÖGERUNGSRATE (m/s²) |
| Cfg Command Word | UINT | 16 | 0x6052 | 0=KEIN_BEFEHL,1=LESEN_16BIT,2=SCHREIBEN_16BIT |
| Cfg Index Out | UINT | 16 | 0x6053 | REGISTERINDEX ZUM LESEN ODER SCHREIBEN |
| Cfg Value Out | UDINT | 32 | 0x6054 | SCHREIBWERT |
command word
| BEFEHLSWORT-WERT [DEZ] | BESCHREIBUNG |
| 0 | Kein Befehl |
| 1 | Homing starten |
| 2 | Reserviert |
| 3 | Antrieb aktivieren |
| 4 | Antrieb deaktivieren |
| 5 | Manuelles Homing |
| 6 | Fehlerreset |
| 7 | Phasenberechnung |
| 8 | Konfiguration in Flash speichern |
| 9 | Konfiguration aus Flash lesen |
| 10 | Bewegung starten |
| 11 | Bewegung stoppen |
| 12 | Antriebsreset |
| 13 | Profilpositionsmodus (OPMODE = 1) |
| 14 | Zum Bootloader springen (FW-Update) |
| 15 | Interner Bewegungsregler (OPMODE = 0) |