Table of Contents
PDO CANopen standard ed estesi
Configurazione PDO standard - Firmware standard
Questa implementazione comprende 1 TXPDO e 1 RXPDO. File EDS: :integrated_drive_motors:nli_integrated_motor_standard.zip
Tx PDO - Indirizzo 0x1A00

| Indice | Nome | Tipo | Indirizzo registro | Valore |
| 1 | *PositionActualValue (contatori) | DINT | 0x6064 | 0x60640020 |
| 2 | Statusword | UINT | 0x6041 | 0x60410010 |
| 3 | ModesofOperationDisplay | SINT | 0x6061 | 0x60610008 |
*Nota che per avere mm devi moltiplicare il valore attuale di posizione in contatori con il fattore di scala F = passo polare/65535. Per NLi080 passo polare = 30000, per NLi120 passo polare = 60000.
Rx PDO - Indirizzo 0x1600 - Posizionamento interpolato & Posizione a profilo

| Indice | Nome | Tipo | Indirizzo registro | Valore |
| 1 | InterpolationDataRecord | DINT | 0x60C1 | 0x60C10120 |
| 2 | Controlword | UINT | 0x6040 | 0x60400010 |
| 3 | ModesofOperation | SINT | 0x6060 | 0x60600008 |
Configurazione PDO estesa - Firmware su richiesta
Questa implementazione comprende 3 TXPDO e 3 RXPDO. File EDS: :integrated_drive_motors:nli_integrated_motor_extended.zip
Contatta NILAB per ricevere il Firmware.
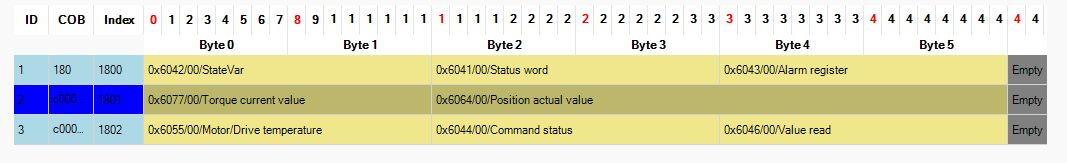
TXPDO - Dal motore al PLC
| Parametro | Tipo | Dim | Indirizzo | Descrizione |
| StateVar | UINT | 16 | 0x6042 | STATO MACCHINA INTERNO |
| Status Word | UINT | 16 | 0x6041 | STATUS WORD DS402 |
| WarnWord | UINT | 16 | 0x6043 | REGISTRO ALLARME |
| Demand Current | INT | 16 | 0x6077 | VALORE CORRENTE DI COPPIA |
| *Postion Actual Value (contatori) | DINT | 32 | 0x6064 | VALORE ATTUALE DI POSIZIONE |
| Motor drive temperature | UINT | 16 | 0x6055 | TEMPERATURA MOTORE / DRIVE |
| Command status | UINT | 16 | 0x6044 | 0=NESSUNA,1=OK_READ,2=OK_WRITE |
| Cfg Value In | INT | 16 | 0x6046 | VALORE LETTO |
*Nota che per avere mm devi moltiplicare il valore attuale di posizione in contatori con il fattore di scala F = passo polare/65535. Per NLi080 passo polare = 30000, per NLi120 passo polare = 60000.
Macchina a stati interna - STATEVAR
| VALORE STATUS WORD [DEC] | DESCRIZIONE |
| 0 | Stato Init |
| 1 | Pronto |
| 2 | Calcolo fase |
| 3 | Homing automatico |
| 4 | Modalità manuale |
| 5 | Run |
| 6 | Guasto I2T |
| 7 | Homing manuale |
| 8 | Scrittura configurazione in flash |
| 9 | Scrittura in flash completata |
| 10 | Errore flash |
| 11 | Lettura configurazione da flash |
| 12 | Guasto flash |
| 13 | Guasto overrange SIN/COS |
| 14 | Guasto sovratemperatura motore |
| 15 | Sovracorrente stadio di potenza |
| 16 | Overrange DC Link |
Bit registro allarmi
| Tipo di allarme | D0 | D1 | D2 | D3 | D4 | D5 | D6 | D7 |
| OVERLOAD I2T | 1 | X | X | X | X | X | X | X |
| SINCOS OVERRANGE | X | 1 | X | X | X | X | X | X |
| MOTOR OVERTEMP | X | X | 1 | X | X | X | X | X |
| DCLINK OVERANGE | X | X | X | 1 | X | X | X | X |
| MOTOR OVERCURRENT | X | X | X | X | 1 | X | X | X |
RXPDO - Dal PLC al motore
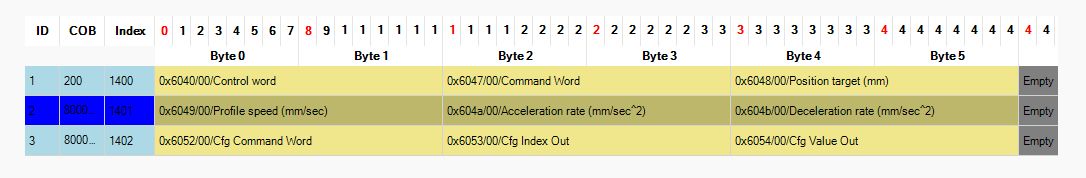
| Parametro | Tipo | Dim | Indirizzo | Descrizione |
| Control Word | UINT | 16 | 0x6040 | CONTROL WORD DS402 |
| MC CWORD | UINT | 16 | 0x6047 | COMMAND WORD |
| MC Param 0 | UINT | 16 | 0x6048 | POSIZIONE A PROFILO (millimetri) |
| MC Param 1 | UINT | 16 | 0x6049 | VELOCITÀ A PROFILO (mm/s) |
| MC Param 2 | UINT | 16 | 0x604A | TASSO DI ACCELERAZIONE (m/s²) |
| MC Param 3 | UINT | 16 | 0x604B | TASSO DI DECELERAZIONE (m/s²) |
| Cfg Command Word | UINT | 16 | 0x6052 | 0=NO_COMMAND,1=READ_16BIT,2=WRITE_16BIT |
| Cfg Index Out | UINT | 16 | 0x6053 | INDICE REGISTRO DA LEGGERE O SCRIVERE |
| Cfg Value Out | UDINT | 32 | 0x6054 | VALORE DA SCRIVERE |
Command Word
| VALORE COMMAND WORD [DEC] | DESCRIZIONE |
| 0 | Nessun comando |
| 1 | Avvia Homing |
| 2 | Riservato |
| 3 | Abilita drive |
| 4 | Disabilita drive |
| 5 | Homing manuale |
| 6 | Fault Reset |
| 7 | Calcolo fase |
| 8 | Salva configurazione in Flash |
| 9 | Leggi configurazione da Flash |
| 10 | Avvia Movimento |
| 11 | Ferma Movimento |
| 12 | Drive Reset |
| 13 | Modalità posizionamento a profilo (OPMODE = 1) |
| 14 | Salta al Bootloader (aggiornamento FW) |
| 15 | Controller di movimento interno (OPMODE = 0) |